Material didáctico en español para alumnado de secundaria, Bachillerato y FP. Capítulo 7 del curso completo de Inteligencia Artificial.
Curso de Inteligencia Artificial · Bloque I: Fundamentos · Nivel inicial
Duración sugerida: 2 sesiones de 55 minutos y una actividad de ampliación.
Materiales: portátil, papel cuadriculado o una hoja de cálculo. Las actividades no requieren robots físicos.
Antes de empezar: ¿todos los robots son inteligentes?
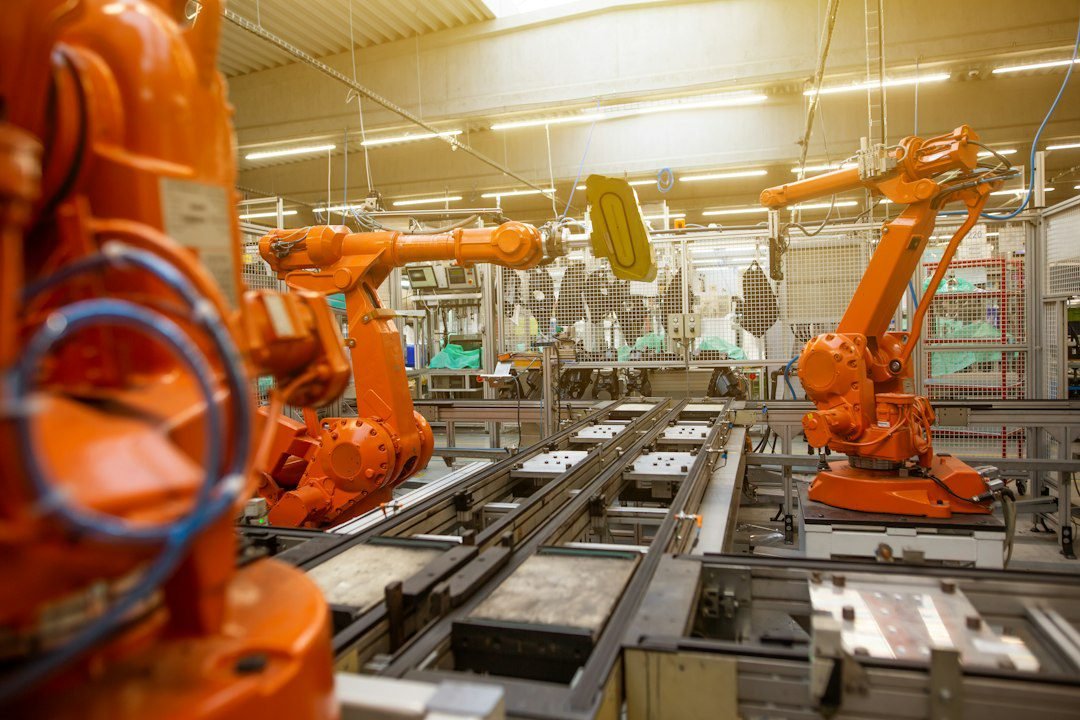
Un brazo industrial repite una soldadura con precisión. Una aspiradora robótica recorre una habitación. Un vehículo de reparto puede reconocer obstáculos y calcular una ruta. A simple vista todos son robots, pero no necesariamente utilizan la misma tecnología. Un robot puede ejecutar movimientos previamente programados sin aprender nada de su entorno. Otros incorporan sistemas de percepción, planificación o modelos de IA para responder a situaciones variables.
La robótica reúne conocimientos de informática, electrónica, mecánica y control para diseñar sistemas capaces de actuar sobre su entorno. La inteligencia artificial puede formar parte de esos sistemas, pero robótica e IA no son sinónimos.
Al finalizar podrás: describir el ciclo de un robot, relacionar sensores y actuadores, distinguir distintos niveles de razonamiento, representar una ruta de navegación y explicar por qué una decisión automática no siempre implica aprendizaje automático.
7.1. ¿Cómo trabaja un robot?
Imagina que quieres llevar una caja de una mesa a otra. Primero percibes dónde está la caja y dónde se encuentra la segunda mesa. Después decides qué camino seguir. Por último, actúas: te acercas, coges la caja y la transportas. Durante el movimiento sigues observando para evitar tropezar.
Un robot puede funcionar de forma semejante, repitiendo un ciclo de percibir → decidir → actuar:
- Percepción: recoge información mediante cámaras, sensores de distancia, encóderes de movimiento, sensores de contacto o medidas de temperatura.
- Decisión o control: su programa interpreta esa información y determina la acción siguiente. Puede utilizar reglas, búsqueda de rutas, modelos del entorno o técnicas de IA.
- Acción: mueve ruedas, motores, pinzas, brazos, luces u otros actuadores.
- Retroalimentación: vuelve a medir el entorno para comprobar el efecto y corregir lo necesario.
Cámara y sensores
Programa o modelo
Motores y actuadores
Nuevo dato del entorno
No hay que imaginar que un robot «ve» o «piensa» exactamente como nosotros. Una cámara ofrece datos de imagen; el sistema debe procesarlos para detectar objetos relevantes. Una distancia medida no es una decisión: hace falta una regla o estrategia que determine qué hacer con ella.
7.1.1. Sensores y actuadores
Un sensor transforma una magnitud del entorno en información que puede procesar el sistema. Por ejemplo, un sensor ultrasónico puede estimar la distancia a un obstáculo mediante ecos; una cámara recoge información visual; un encóder indica cuánto ha girado una rueda.
Un actuador permite intervenir sobre el entorno, como un motor que mueve una rueda o una pinza que sujeta una pieza. El procesador coordina la información de los sensores con las órdenes dirigidas a los actuadores.
Ejemplo: un robot detecta que tiene una pared delante. El sensor aporta una medida de distancia; el controlador decide frenar si la distancia es demasiado pequeña; el motor reduce la velocidad. Nada de esto demuestra, por sí solo, que el robot haya aprendido.
7.2. Automatización convencional e inteligencia robótica
Una cinta transportadora que se activa durante diez segundos al pulsar un botón ejecuta instrucciones fijas. Un robot industrial puede repetir la misma trayectoria miles de veces. Son sistemas automáticos que, según su diseño, pueden funcionar sin aprendizaje automático.
En cambio, un robot que clasifica piezas muy distintas mediante una cámara puede utilizar un modelo entrenado con imágenes; otro que se desplaza por un almacén variable puede combinar un plano, sensores y algoritmos de planificación para seleccionar una ruta. En ambos casos, el sistema debe actuar ante información del entorno.
La decisión depende de la tarea. No conviene instalar IA por moda si una regla sencilla ofrece un resultado más seguro, económico y fácil de comprobar.
7.3. Tres niveles de razonamiento: una clasificación didáctica
El currículo original propone distinguir tres niveles de razonamiento inspirado en la forma de abordar tareas humanas. Son categorías orientativas para analizar estrategias de control, no una escala universal con la que medir la inteligencia de cualquier robot.
7.3.1. Nivel basado en habilidades
La respuesta está asociada a una acción que puede ejecutarse de forma rápida y repetitiva, con poco análisis de la situación. Por ejemplo, un dispositivo que mantiene una velocidad fijada o que realiza un movimiento aprendido de forma estable. En robótica moderna puede incluir control automático complejo; no implica necesariamente una red neuronal ni conciencia de lo que hace.
7.3.2. Nivel basado en reglas
El controlador sigue reglas del tipo «si ocurre A, entonces haz B». Por ejemplo: «Si el sensor detecta un obstáculo a menos de 20 centímetros, detenerse y girar». Estas reglas funcionan bien en situaciones conocidas, aunque pueden fallar ante casos no previstos.
7.3.3. Nivel basado en conocimiento
El sistema maneja información sobre el entorno y los objetivos: un mapa, posiciones conocidas, restricciones o consecuencias previstas de las acciones. Puede planificar distintas opciones y elegir una según criterios establecidos. Algunas implementaciones incorporan aprendizaje automático, pero un planificador que utiliza conocimiento no tiene por qué aprender de datos.
Comparación útil: seguir una línea pintada en el suelo es una forma de navegación guiada; ejecutar una lista de giros es seguir instrucciones; utilizar un mapa para buscar un camino permite planificar. La tercera opción ofrece más flexibilidad si cambia el recorrido, aunque también necesita información fiable y puede equivocarse.
7.4. Un robot de reparto como ejemplo
Imagina un robot que tiene que llevar material escolar desde la conserjería a un aula. Su objetivo no es simplemente moverse; debe llegar al destino sin chocar con personas ni objetos, respetar zonas prohibidas y comunicar cualquier problema.
Para hacerlo podría usar un mapa del centro, un sistema de localización y sensores de distancia. El módulo de planificación buscaría una ruta; el controlador ejecutaría movimientos; y la percepción comprobaría si hay un obstáculo nuevo. Si el pasillo está cerrado, el robot debería detenerse o recalcular el recorrido.
Este ejemplo enseña una diferencia importante: encontrar la ruta más corta no es exactamente lo mismo que encontrar la mejor ruta. Quizá el camino corto cruza una escalera no accesible, pasa por una zona muy transitada o exige maniobras que el robot no puede realizar.
7.5. Errores, seguridad y límites
¿Qué sucedería si el sensor de distancia devuelve un valor incorrecto? ¿Y si una cámara no distingue una caja de una persona? ¿Qué ocurre si se pierde la conexión con el servidor? Un robot físico puede causar daños, por lo que necesita mecanismos de seguridad independientes del modelo de IA: límites de velocidad, parada de emergencia, supervisión, zonas restringidas y pruebas en condiciones variadas.
La eficacia de una demostración en laboratorio no garantiza la seguridad en un pasillo lleno de alumnos. Los sistemas reales requieren validación, mantenimiento y responsabilidad humana.
Actividad 1. Relaciona los componentes de un robot
Duración: 15 minutos · Individual. Completa la siguiente tabla utilizando el ejemplo de una aspiradora robótica.
| Función | Ejemplo de componente | Qué información recibe o qué acción realiza |
|---|---|---|
| Percibir el entorno | ||
| Decidir la trayectoria | ||
| Moverse | ||
| Comprobar si ha terminado |
Añade qué pasaría si dejara de funcionar el sensor con el que detecta obstáculos.
Actividad 2. Navegación en una cuadrícula: tres estrategias
Duración: 30 minutos · Por parejas. En una cuadrícula de 5 filas y 5 columnas, utiliza coordenadas (fila, columna). El robot empieza en (1,1) y tiene que llegar a (5,5). Puede avanzar solo una casilla en horizontal o vertical; no puede atravesar obstáculos ni salir de la cuadrícula. Las casillas (2,2), (2,3) y (3,3) están bloqueadas.
- Dibuja el tablero; marca inicio, destino y obstáculos.
- Método A: representa una línea continua que un robot seguiría desde el inicio hasta el final sin cambiar de decisión.
- Método B: escribe instrucciones con «subir», «bajar», «izquierda» y «derecha». Recuerda que cada instrucción desplaza una casilla.
- Método C: busca una ruta de longitud mínima contando casillas recorridas. Justifica cómo sabes que no se puede llegar en menos movimientos (la distancia mínima sin obstáculos es 8).
- Introduce un obstáculo nuevo en (4,5). Revisa qué métodos tendrían que modificarse.
- Compara flexibilidad, información necesaria, facilidad de programación y capacidad de adaptación.
Entrega: tablero con las tres rutas, secuencia de movimientos y un párrafo de reflexión.
Actividad 3. Diseña un robot útil para el centro
Duración: 20 minutos · Grupos de tres. Diseñad un robot que transporte libros, controle un pequeño huerto escolar o revise la temperatura de aulas. Dibujad el robot e indicad dos sensores, dos actuadores si procede, tres reglas o decisiones, una situación imprevista y una medida de seguridad.
Explicad qué partes necesitan IA y cuáles pueden funcionar con automatización tradicional. No se evaluará el dibujo artístico: se valorará la coherencia entre componentes, objetivo y seguridad.
Comprueba lo aprendido
- ¿Cuál es la diferencia entre sensor y actuador? Da un ejemplo de cada uno.
- Explica con un caso práctico el ciclo «percibir, decidir y actuar».
- ¿Un robot que sigue una línea utiliza necesariamente inteligencia artificial? ¿Por qué?
- ¿Qué aporta disponer de un mapa del entorno?
- ¿Por qué son necesarias medidas de seguridad independientes del modelo de IA?
Resumen: los robots interactúan con el mundo mediante sensores, controladores y actuadores. Las estrategias de control van desde acciones repetitivas y reglas hasta planificación con conocimiento del entorno. La IA puede mejorar algunas funciones, pero no todos los robots la necesitan.
Fuentes y créditos
- Fuente curricular: Education Bureau (Hong Kong), Module on Artificial Intelligence for Junior Secondary Level, Booklet 1, Unit 7, pp. 62–69 (2023). Portal oficial del currículo.
- Imagen de portada: Simon Kadula / Unsplash. Diagrama y actividades originales adaptados a portátiles para TICenelAula.