Curso de Inteligencia Artificial · Unidad 12 · Material didáctico para secundaria, Bachillerato y FP. Índice del curso completo. Duración: 2–3 sesiones de 55 minutos y trabajo autónomo.
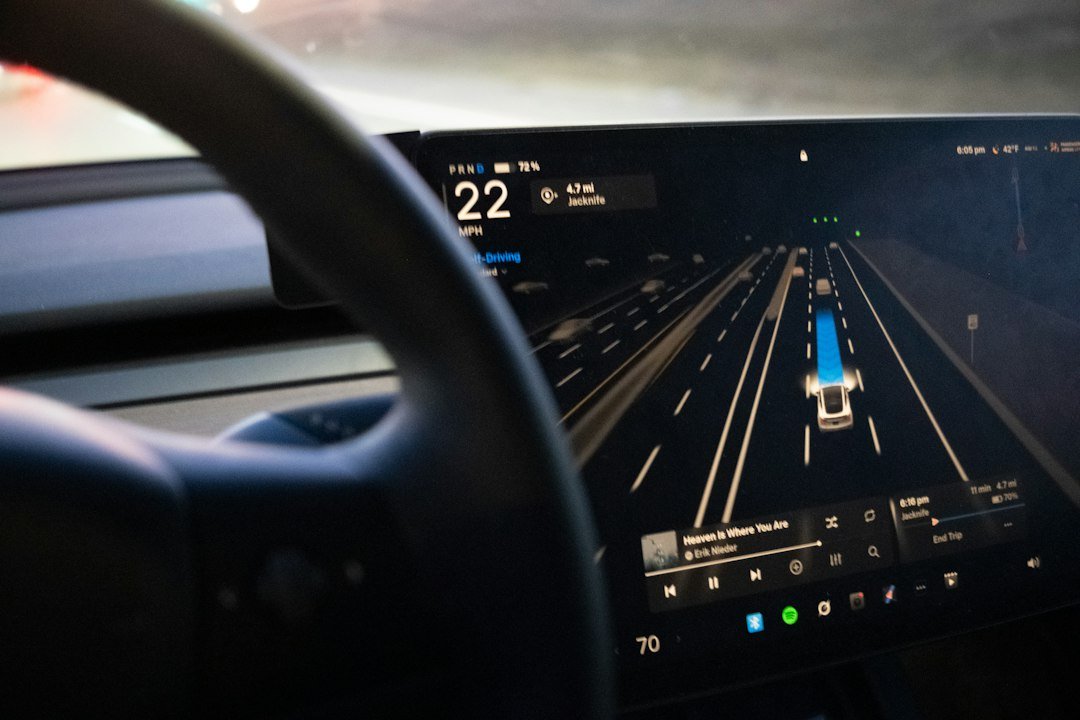
Estudia cómo decide un robot autónomo ante un semáforo y compara respuestas automáticas, reglas y modelos basados en conocimientos mediante una simulación.
Antes de empezar: un semáforo no basta para conducir
Imagina que un vehículo autónomo se aproxima a un semáforo que acaba de pasar de verde a ámbar. ¿Debe frenar? Una respuesta automática «frena siempre» puede ser insuficiente si el coche circula deprisa y está demasiado cerca. También sería incorrecto asumir que siempre debe acelerar. La decisión depende de normas, velocidad, distancia disponible y seguridad.
En esta unidad compararemos tres formas de resolver una tarea de control robótico, siguiendo los conceptos del segundo libro de Hong Kong: conducta basada en habilidades, razonamiento basado en reglas y razonamiento basado en conocimientos.
Los cálculos son ejercicios de física simplificada, no instrucciones de conducción real. Una simulación escolar no sustituye las leyes de tráfico ni las pruebas de seguridad de un vehículo.
12.1. Un robot autónomo sigue percibiendo, decidiendo y actuando
Los robots utilizan sensores para obtener información del entorno; un controlador procesa datos y selecciona acciones, y los actuadores realizan movimientos. El proceso se repite mientras la tarea continúa.
El entorno cambia entre una decisión y la siguiente. Por ejemplo, un peatón puede entrar en la vía o la calzada puede mojarse. Una máquina segura necesita reaccionar a esos cambios dentro de sus capacidades.
12.2. Tres niveles de razonamiento en robótica
El material original distingue tres niveles didácticos. Los nombres ayudan a comparar cómo se obtienen las acciones, pero no forman una clasificación rígida de todos los robots existentes.
| Tipo | Cómo decide | Punto fuerte | Limitación |
|---|---|---|---|
| Basado en habilidades | Respuesta simple y repetitiva ante un estímulo. | Rapidez y sencillez. | No considera suficiente contexto. |
| Basado en reglas | Sigue condiciones explícitas «si… entonces…». | Comportamiento comprobable y predecible. | Las reglas pueden quedarse cortas ante situaciones nuevas. |
| Basado en conocimientos | Combina información contextual, modelos del entorno y objetivos; puede integrar aprendizaje. | Permite tratar condiciones más complejas. | Exige más información, verificación y recursos. |
Una máquina con reglas no es necesariamente una IA de aprendizaje automático. Y un sistema basado en conocimientos puede contener razonamiento simbólico sin que todas sus partes sean redes neuronales.
12.3. Semáforo ámbar: qué información importa
Para estudiar una frenada nos interesan, como mínimo, cuatro variables:
- v: velocidad del vehículo.
- d: distancia hasta el punto de detención.
- a: desaceleración que puede aplicarse de forma segura.
- t: tiempo de percepción y actuación, si lo incluimos en el modelo.
También influyen el estado del asfalto, los neumáticos, la carga, otros vehículos, el estado de los sensores y las señales. En la vida real la norma de circulación aplicable y la seguridad prevalecen sobre un cálculo de juguete.
12.4. Nivel 1: automatismo basado en una señal
Diseñemos una respuesta muy sencilla: «si al llegar a una marca se ve ámbar o rojo, aplicar una frenada fija; si se ve verde, continuar». El sistema puede funcionar en condiciones conocidas, pero no distingue entre 15 km/h y 60 km/h. Tampoco calcula si existe suficiente espacio para detenerse.
Por tanto, una respuesta rápida no es necesariamente una respuesta correcta. El primer nivel resulta útil para comprender por qué percibir un color no equivale a entender una situación.
12.5. Nivel 2: reglas explícitas con velocidad y distancia
Podemos mejorar el diseño utilizando condiciones: «si la señal es ámbar, calcula si la distancia disponible permite detenerse sin crear un riesgo». En un sistema básico estas condiciones podrían convertirse en una tabla de decisiones con umbrales de velocidad, distancia y estado de la vía.
La ventaja de las reglas es que podemos leerlas, probarlas y encontrar contradicciones. Sin embargo, las mismas reglas no deberían utilizarse sin revisión cuando cambia la adherencia del asfalto o las características del vehículo.
12.6. Cálculo simplificado de distancia de frenado
En un modelo físico idealizado con desaceleración constante, sin pendientes y sin cambios de adherencia durante la maniobra, la distancia recorrida mientras se frena es:
df = v² / (2a)
La velocidad v debe estar en metros por segundo. Para convertirla desde km/h dividimos entre 3,6. La desaceleración a se expresa como un valor positivo en m/s². Si incorporamos un tiempo de reacción o latencia de sistema t, una aproximación adicional sería:
distancia total ≈ v · t + v² / (2a)
Ejemplo ficticio: a 36 km/h tenemos v = 10 m/s. Con t = 1 s y a = 4 m/s², la distancia aproximada es 10 × 1 + 100 / 8 = 22,5 m. En una condición hipotética de menor adherencia con a = 2 m/s², la distancia sería 10 + 100 / 4 = 35 m.
| Velocidad | v (m/s) | Total con a=4 m/s², t=1 s | Total con a=2 m/s², t=1 s |
|---|---|---|---|
| 18 km/h | 5 | 8,125 m | 11,25 m |
| 36 km/h | 10 | 22,5 m | 35 m |
| 54 km/h | 15 | 43,125 m | 71,25 m |
Estos valores son hipótesis educativas: no son distancias de seguridad universales. Aceleraciones, latencias y adherencia reales varían. Observa que al duplicarse la velocidad, la distancia de frenado pura se multiplica por cuatro, aunque la distancia de reacción solo se duplica.
12.7. Nivel 3: contexto, aprendizaje y actualización
Un sistema avanzado puede combinar información de cámaras y radares, modelos físicos, normas, estimaciones de adherencia y experiencias registradas durante pruebas. Por ejemplo, puede estimar que una frenada exige más distancia bajo lluvia y actualizar sus márgenes de seguridad.
Esto no significa que «aprenda solo y sea infalible». Entrenar con situaciones secas y evaluar con situaciones lluviosas puede producir errores porque los datos ya no describen bien el nuevo entorno. La generalización, la supervisión humana, la validación y las medidas de seguridad siguen siendo esenciales.
12.8. Seguridad y evaluación de sistemas autónomos
Para medir el desempeño de una simulación podemos contar cuántas pruebas terminan correctamente, pero no basta con un solo porcentaje. Debemos anotar en qué condiciones falla cada método y qué consecuencias podría tener ese fallo.
Una simulación con 20 pruebas y 17 resultados correctos ofrece una tasa de éxito del 85 %. Sin embargo, si los tres fallos suceden siempre sobre calzada mojada, existe un problema importante que una media global puede ocultar.
En aplicaciones de seguridad crítica, además de resultados favorables, se necesitan pruebas exhaustivas, análisis de riesgos y mecanismos para detener el sistema o ceder el control cuando corresponda.
Actividad 1. Calcula distancias de frenado con una hoja de cálculo
Crea una hoja con estas columnas: A = velocidad (km/h), B = velocidad (m/s), C = tiempo de reacción (s), D = desaceleración (m/s²), E = distancia total (m).
- Introduce en A2:A4 las velocidades 18, 36 y 54.
- En B2 escribe
=A2/3,6(o utiliza el separador decimal correspondiente a la configuración de tu hoja) y copia hacia abajo. - En C2:C4 introduce 1 y en D2:D4 introduce 4.
- En E2 escribe
=B2*C2+B2^2/(2*D2)y copia hacia abajo. - Repite con D = 2 e interpreta cómo cambian las distancias.
- Explica por qué no deberíamos utilizar estos números como consejo de conducción.
Entrega: hoja de cálculo con fórmulas visibles, tabla comparativa y conclusión de seis líneas.
Actividad 2. Compara tres sistemas ante el semáforo
Caso ficticio: el coche está a 30 m del semáforo, circula a 36 km/h y el semáforo pasa a ámbar. Utiliza el modelo anterior con t=1 s.
- ¿Qué haría un automatismo que frena siempre al ver ámbar? ¿Qué información le falta?
- ¿Qué distancia total estimas si a = 4 m/s²? ¿Y si a = 2 m/s²?
- ¿Qué variables debería considerar un sistema basado en reglas antes de decidir?
- ¿Qué datos adicionales utilizaría un sistema contextual más avanzado?
- ¿Puedes afirmar que un algoritmo sería seguro solo porque su cálculo es correcto? Justifica.
Producto: tabla que compare los tres enfoques, con sus límites y una recomendación sobre pruebas antes del uso real.
Actividad 3. Diseña una batería de pruebas
Propón un simulador sencillo en una tabla, sin necesidad de tener un coche robótico. Define 12 casos combinando velocidad (baja/media/alta), superficie (seca/mojada) y distancia (corta/larga).
- Escribe las combinaciones elegidas y los resultados de la fórmula.
- Define qué significa «prueba superada» en tu modelo educativo.
- Calcula porcentaje de éxito para cada condición de superficie.
- Explica qué sesgo surgiría si solo probaras carreteras secas.
- Indica dos pruebas adicionales que necesitaría una versión realista del sistema.
Autoevaluación y resumen
- ¿Cuáles son las tres fases básicas de la actuación de un robot?
- ¿Qué limitación tiene una respuesta basada únicamente en el color del semáforo?
- ¿Qué datos adicionales pueden usarse en el razonamiento basado en reglas?
- ¿Por qué es necesario convertir km/h a m/s antes de usar la fórmula?
- ¿Puede un modelo más complejo ser peor en condiciones no incluidas en su entrenamiento? Justifica.
Resumen: la inteligencia de un sistema robótico no depende de un único sensor, sino de cómo percibe, decide, actúa y verifica. Los modelos y datos pueden mejorar las decisiones, pero también introducir fallos que hay que estudiar bajo condiciones reales y variadas.
Fuentes y créditos
- Hong Kong Education Bureau (2023), Module on Artificial Intelligence for Junior Secondary Level, Booklet 2, Unit 5, pp. 60–74. Consultar fuente.
- Educación vial: Reglamento General de Circulación (BOE), marco de referencia jurídico en España. Consultar fuente.
- Explicaciones, esquemas y actividades: elaboración original para TICenelAula, adaptadas al contexto educativo español. Las fotografías de Unsplash se atribuyen a sus autores.