Curso de Inteligencia Artificial · Unidad 18 · Índice del curso completo de 24 unidades · Material didáctico para secundaria, Bachillerato y FP.
Bloque III · Aplicaciones avanzadas · Nivel intermedio-avanzado
Duración orientativa: 3 sesiones de 55 minutos.
Materiales: ordenador, papel cuadriculado y calculadora u hoja de cálculo. No se necesita disponer de un robot físico.
Conocimientos previos: unidades 7, 12 y 17.
Antes de empezar: un repartidor que debe pensar su ruta
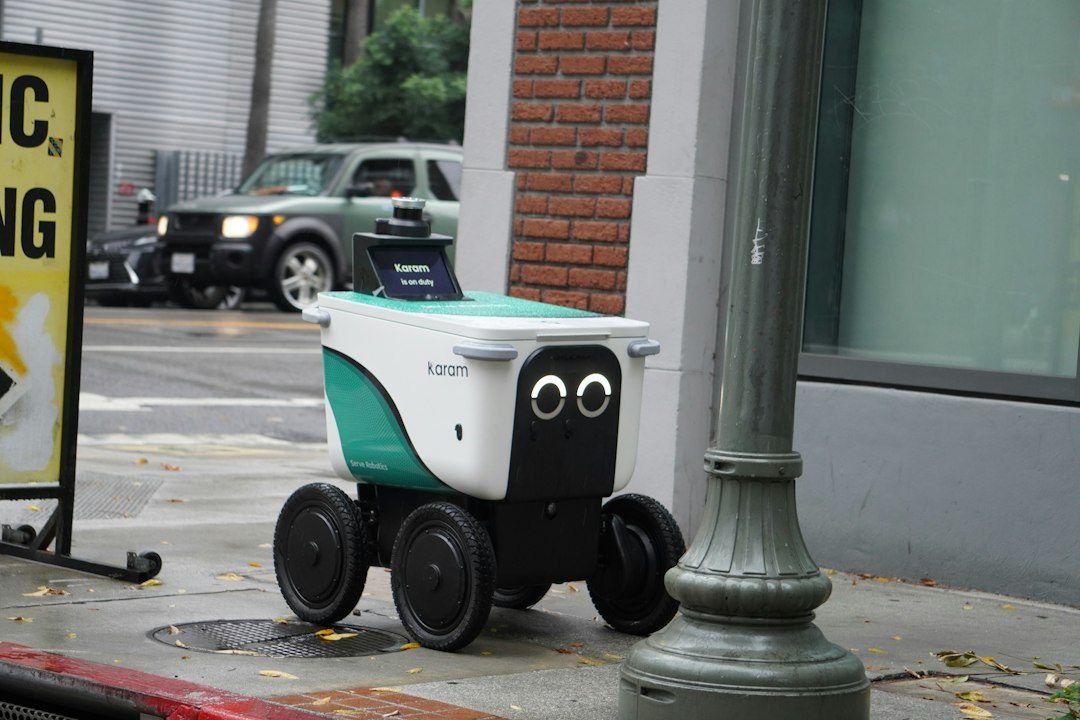
Un pequeño robot transporta pedidos desde una cocina hasta varias aulas. Los pedidos llegan a la misma hora y el robot necesita visitarlas todas. ¿Le conviene salir y volver a la cocina después de cada entrega? ¿Es suficiente con seguir siempre el mismo recorrido? ¿Qué sucede si alguien deja una caja bloqueando el pasillo?
Un robot no es inteligente por desplazarse solo. La dificultad está en percibir su entorno, elegir acciones adecuadas y modificar el plan cuando cambian las condiciones. En esta unidad estudiarás tres enfoques de control y aprenderás a compararlos con un problema de rutas, inspirado en los experimentos de reparto del tercer libro de Hong Kong.
Objetivos: distinguir automatización, reglas y planificación; interpretar un plano de distancias; calcular recorridos; valorar restricciones de seguridad y energía; y proponer mejoras cuando aparecen obstáculos imprevistos.
18.1. Un robot realiza un ciclo continuo
Al igual que en la unidad 7, podemos describir el funcionamiento de un robot mediante tres etapas: percibir, decidir y actuar. Un sensor puede informar de que hay un obstáculo, el controlador decide detenerse y los motores ejecutan la orden. Después, los sensores vuelven a medir la situación.
→
→
↻
Un robot de reparto puede usar cámaras, sensores de proximidad y odometría para estimar dónde está. Sus actuadores principales son los motores, aunque también puede incorporar un compartimento que se abre al entregar el paquete. El controlador ejecuta el programa que coordina todas estas operaciones.
No todos los robots emplean aprendizaje automático. Algunos siguen un recorrido programado y otros calculan rutas usando algoritmos clásicos de búsqueda. La planificación mediante grafos no es, por sí misma, una forma de aprendizaje automático, aunque puede ser una parte importante de un sistema de robótica inteligente.
18.2. Tres niveles de control y razonamiento
El material curricular utiliza una clasificación didáctica en tres niveles de razonamiento. No son categorías rígidas que permitan medir la inteligencia de cualquier robot: nos sirven para comparar soluciones.
18.2.1. Respuesta basada en habilidades
Se ejecuta una acción sencilla cuando aparece una señal conocida. Por ejemplo: «cuando llegue a la puerta del aula A, deja el paquete y vuelve a la base». El controlador necesita poca información del entorno. Funciona bien en tareas estables, pero no analiza el conjunto de pedidos para buscar un trayecto eficiente.
18.2.2. Razonamiento basado en reglas
El robot aplica instrucciones generales que se diseñaron previamente. Por ejemplo: «si hay pedidos en A y B, visítalos consecutivamente antes de regresar a la base». Esta estrategia utiliza más información que la anterior. El problema es que una regla extraída de situaciones habituales puede dar malos resultados ante un caso nuevo.
18.2.3. Razonamiento basado en conocimiento o planificación
El sistema dispone de información sobre el mapa, las distancias y el objetivo global. Puede comparar recorridos posibles, buscar el más corto y volver a calcular cuando se corta un pasillo. Si además aprende de trayectos anteriores, puede actualizar sus estimaciones de duración. A mayor complejidad aparecen nuevas exigencias de sensores, cálculo y supervisión.
Importante: no debemos dar por hecho que una solución más compleja siempre será mejor. Una regla sencilla y comprobable puede ser más segura y suficiente en una tarea predecible. La calidad depende del problema y de las pruebas realizadas.
18.3. Convertir un plano en un grafo
Para planificar rutas podemos representar cada lugar como un nodo y cada pasillo como una arista. A cada arista le asignamos una distancia. Esta estructura matemática se llama grafo ponderado.
Usaremos un plano simplificado del instituto: C representa la cocina o base; A, B, D y E son las aulas a las que hay que repartir pedidos. Cada pasillo conecta directamente dos puntos. Las distancias son unidades didácticas; no corresponden a un edificio real.
| Pasillo | Distancia | Pasillo | Distancia |
|---|---|---|---|
| C–A | 4 | A–B | 3 |
| C–B | 5 | B–D | 4 |
| C–D | 7 | D–E | 2 |
| C–E | 9 | A–D | 8 |
| B–E | 7 | — | — |
↔
↔
En esta tabla, C–A significa que existe un pasillo directo de longitud 4. Un recorrido debe utilizar únicamente los pasillos indicados; no podemos suponer que hay una conexión directa entre A y E porque no figura en la tabla.
18.4. Primera estrategia: volver a la cocina después de cada pedido
Supongamos que el robot aplica la solución más simple. Va de la cocina a cada aula por su conexión directa y vuelve antes de iniciar el siguiente reparto:
C → A → C → B → C → D → C → E → C.
La distancia total se calcula sumando el trayecto de ida y vuelta de cada entrega. Como las distancias desde la base son 4, 5, 7 y 9, obtenemos:
2 × (4 + 5 + 7 + 9) = 50 unidades de distancia.
Este procedimiento es fácil de implementar y de verificar, pero desaprovecha la posibilidad de combinar entregas. Puede resultar razonable cuando solo llega un pedido cada vez, cuando existe una restricción de capacidad o cuando cada entrega necesita volver a recoger mercancía. Por tanto, para evaluarlo debemos establecer también si el robot puede transportar todos los pedidos a la vez.
18.5. Segunda estrategia: agrupar entregas con reglas
Ahora la empresa introduce dos reglas: «atender A y B en el mismo viaje» y «atender D y E en el mismo viaje». El robot toma dos recorridos:
- C → A → B → C: 4 + 3 + 5 = 12.
- C → D → E → C: 7 + 2 + 9 = 18.
La distancia total es 30 unidades, inferior a las 50 de la estrategia anterior. No hemos usado un algoritmo de búsqueda para encontrar el itinerario más corto; sencillamente hemos aplicado dos reglas.
¿Podemos mejorar el resultado? Sí. Las reglas todavía obligan al robot a regresar a la cocina entre los grupos, incluso cuando ya lleva todos los pedidos. Por eso, una estrategia puede ser adecuada en un escenario y desperdiciar recursos en otro.
18.6. Tercera estrategia: comparar rutas completas
Si el robot conoce el mapa y puede transportar todos los pedidos, puede buscar una ruta que pase por A, B, D y E y vuelva a C. Por ejemplo:
C → A → B → D → E → C.
Sumamos sus distancias: 4 + 3 + 4 + 2 + 9 = 22 unidades. En este mapa, es una ruta de longitud mínima para visitar esas cuatro aulas una vez y regresar a la cocina. Su recorrido inverso, C → E → D → B → A → C, tiene la misma longitud.
| Estrategia | Recorrido o criterio | Distancia total |
|---|---|---|
| Respuesta simple | Regresar a C tras cada entrega | 50 |
| Reglas fijas | Agrupar A–B y D–E | 30 |
| Planificación | C–A–B–D–E–C | 22 |
La mejora respecto a la estrategia simple es de 28 unidades. Sin embargo, buscar el camino más corto no es suficiente si existen otras restricciones: un tramo con escalones, una puerta cerrada, una batería casi agotada o una zona con alumnado cruzando puede invalidar el recorrido.
18.7. ¿Qué sucede si el mapa cambia?
Imagina que el pasillo B–D queda bloqueado por unas obras. La ruta de 22 unidades ya no puede utilizarse. El robot deberá buscar otra opción. Una posibilidad es C → A → B → E → D → C, cuya distancia es 4 + 3 + 7 + 2 + 7 = 23.
Para reaccionar, el robot necesita saber que el pasillo está cerrado. Puede recibir una actualización del mapa, detectarlo con sensores o recibir un aviso del sistema de gestión del edificio. Si su programa no contempla ese cambio, seguiría insistiendo en atravesar una vía inaccesible.
La capacidad de replanificar es esencial en situaciones dinámicas. Se pueden usar algoritmos como Dijkstra o A* para buscar caminos en grafos. Estos algoritmos no tienen por qué ser aprendidos mediante redes neuronales. Cuando hay muchos destinos, elegir el orden óptimo de visita se convierte en un problema de rutas más complejo.
18.8. Elegir bien el criterio de evaluación
Una ruta no es buena únicamente por recorrer menos metros. También importan la duración, el consumo energético, las colisiones, la puntualidad y la seguridad. En un centro educativo, cruzar una zona muy transitada puede ser inaceptable, aunque acorte el recorrido.
Antes de poner un robot en funcionamiento debemos definir requisitos verificables: «no desplazarse si el sensor de obstáculos falla», «detenerse cuando haya una persona en la trayectoria», «volver a la base si la batería baja de cierto umbral» y «registrar cualquier incidente». El valor concreto de cada umbral debe determinarse mediante pruebas técnicas, no inventarse.
Podemos incluso incluir una condición de accesibilidad: una ruta que solo atraviesa escaleras no es válida para un robot con ruedas. Por tanto, el mejor recorrido es el que satisface las restricciones necesarias y, entre los válidos, optimiza los criterios elegidos.
Actividad 1. Calcula las tres estrategias de reparto
Objetivo: comparar algoritmos sobre un grafo. Tiempo: 30 minutos. Trabajo: parejas.
- Copia la tabla de distancias del apartado 18.3 y dibuja el grafo con sus nodos y pasillos.
- Escribe la secuencia de visitas cuando el robot regresa a C tras cada pedido. Calcula la distancia.
- Escribe una ruta que agrupe A–B y D–E en dos viajes. Calcula la distancia.
- Busca una ruta que visite las cuatro aulas sin regresar a la base entre entregas. Comprueba su distancia.
- Calcula el porcentaje de reducción de distancia entre la primera y la tercera estrategia.
- Explica dos razones por las que un recorrido corto podría no ser adecuado.
Entrega: dibujo del grafo, tabla comparativa y conclusión razonada.
Actividad 2. Diseña una solución ante un pasillo bloqueado
Objetivo: practicar replanificación. Tiempo: 25 minutos.
El pasillo B–D queda cerrado y deben entregarse pedidos en A, B, D y E.
- Tacha la arista B–D en tu grafo.
- Encuentra una ruta válida que empiece y termine en C.
- Calcula su distancia y compárala con la ruta anterior de 22 unidades.
- ¿Cómo podría saber el robot que ha cambiado el entorno?
- Propón una estrategia de seguridad si el robot no encuentra ninguna ruta accesible.
Ampliación: modifica el coste de la arista C–E de 9 a 14 y busca de nuevo un itinerario eficiente. Razona por qué el recorrido puede cambiar.
Actividad 3. Proyecto: robot de biblioteca
Objetivo: diseñar un sistema completo, no solo una ruta. Tiempo: 40 minutos. Trabajo: grupos de tres.
El instituto quiere transportar libros entre la biblioteca y cuatro aulas. Diseña una ficha de proyecto con: necesidad que resuelve; usuarios afectados; sensores necesarios; sistema de decisiones; datos que requiere; mapas y restricciones; dos posibles errores; criterio de evaluación; y una medida para proteger a las personas.
Producto a entregar: esquema del ciclo percibir–decidir–actuar, mapa, recorrido razonado y defensa oral de tres minutos. No se exige construir el robot.
Comprueba lo aprendido
- Explica la diferencia entre sensores, controlador y actuadores.
- ¿Qué representa un nodo y qué representa una arista en el problema de reparto?
- ¿Por qué las reglas basadas en rutas habituales pueden fallar ante pedidos nuevos?
- ¿Qué mejora introduce la planificación basada en distancias?
- ¿Puede un robot usar A* sin incorporar aprendizaje automático? Justifica tu respuesta.
- Nombra tres restricciones importantes que deberían comprobarse antes de circular en un instituto.
En resumen
Un robot autónomo combina percepción, decisiones y acciones. Los enfoques simples resultan apropiados para tareas estables, las reglas permiten aprovechar patrones y la planificación utiliza información más completa del entorno. En un problema de reparto, contar con las distancias permite reducir trayectos innecesarios, aunque seguridad, accesibilidad y capacidad de adaptación deben tener prioridad sobre la simple búsqueda del camino más corto.
Fuentes y créditos
- Education Bureau (Hong Kong) y The Chinese University of Hong Kong (2023). Module on Artificial Intelligence for Junior Secondary Level, Booklet 3, Unit 3, pp. 36–54. Material curricular de referencia.
- Grafo numérico, distancias, ejemplos, cálculos y actividades: elaboración propia para TICenelAula. No reproduce el plano de CUHK-JC iCar ni exige disponer de ese hardware.